ADCS · Upstream
Controle de atitude que escala com o seu satélite
Quatro VSCMG em uma configuração linear patenteada, comandados pelo nosso próprio software de determinação e controle de atitude.
Configuração
Configuração linear patenteada
Dois VSCMG deitados, alinhados na mesma direção, e outros dois por cima, na perpendicular: juntos, os quatro ocupam um volume cúbico sem espaços vazios. Cada um aciona um gimbal e uma roda de velocidade variável. São 8 motores e 8 graus de liberdade que o software combina para gerar o torque que a missão exige. Seja o satélite grande ou pequeno, a configuração escala e mantém as mesmas vantagens.
VSCMG: giroscópio de controle de momento de velocidade variável. Ao contrário de um CMG convencional, a roda também muda de velocidade.
- Todo o volume aproveitadoOs quatro módulos preenchem o cubo sem folgas, com mais torque no mesmo espaço.
- Continua apontando se uma unidade falharCom oito graus de liberdade, sobram atuadores para cobrir uma pane.
- Menos singularidadesA roda de velocidade variável acrescenta um grau de liberdade para escapar delas sem perder o controle.
Como funciona
Uma malha fechada, toda nossa
O comando de referência entra, o nosso software calcula a velocidade de cada gimbal e de cada roda, e os sensores fecham a malha.
Orientação a manter ou ponto da Terra a rastrear
Atitude e velocidade angular estimadas a partir dos sensores
→ atitude e velocidadeTorque necessário para chegar ao alvo
→ torqueVelocidade de cada gimbal e de cada roda, evitando singularidades
→ 8 comandos de motorConfiguração linear patenteada
Gira e mantém a atitude
- DetumblingFreia a rotação do satélite depois da separação do lançador.PendenteResolvido
- ApontamentoPara o Sol, o nadir ou um ponto da Terra, com transição suave entre modos.PendenteResolvido
- SingularidadesA lei de guiamento as detecta com antecedência e as evita ou atravessa sem perder o controle.PendenteResolvido
- SaturaçãoMonitora o momento acumulado e faz a descarga antes de atingir o limite.PendenteResolvido
- Modo seguroDiante de uma falha, leva o satélite a uma atitude estável e aguarda comandos de solo.PendenteResolvido
Validação
Da bancada à órbita
- 2026Testado em mancal a arMalha completa validada em bancada, com o hardware real.Concluído
- 2027Primeiro modelo de vooIntegração e ensaios de qualificação.Previsto
- 2028LançamentoPrimeira demonstração em órbita.Previsto
Blog
Notas de engenharia
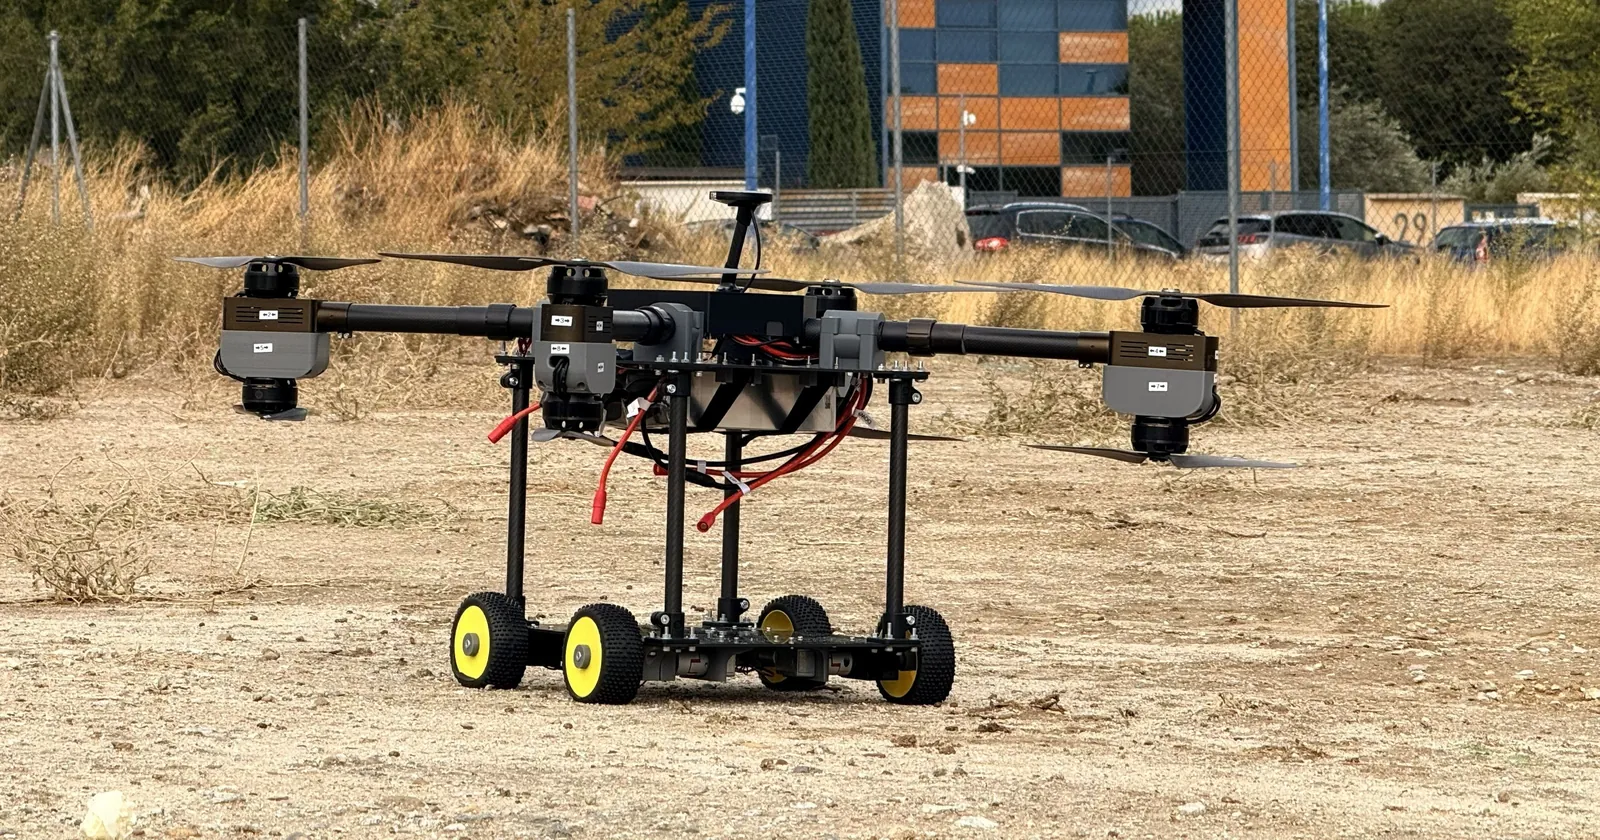
Logistic Flying Car: o veículo que voa e roda na última milha
Nosso protótipo de entregas voa entre destinos e passa a rodar de forma autônoma onde não é possível voar. Mais de 23 km com uma carga.
Ler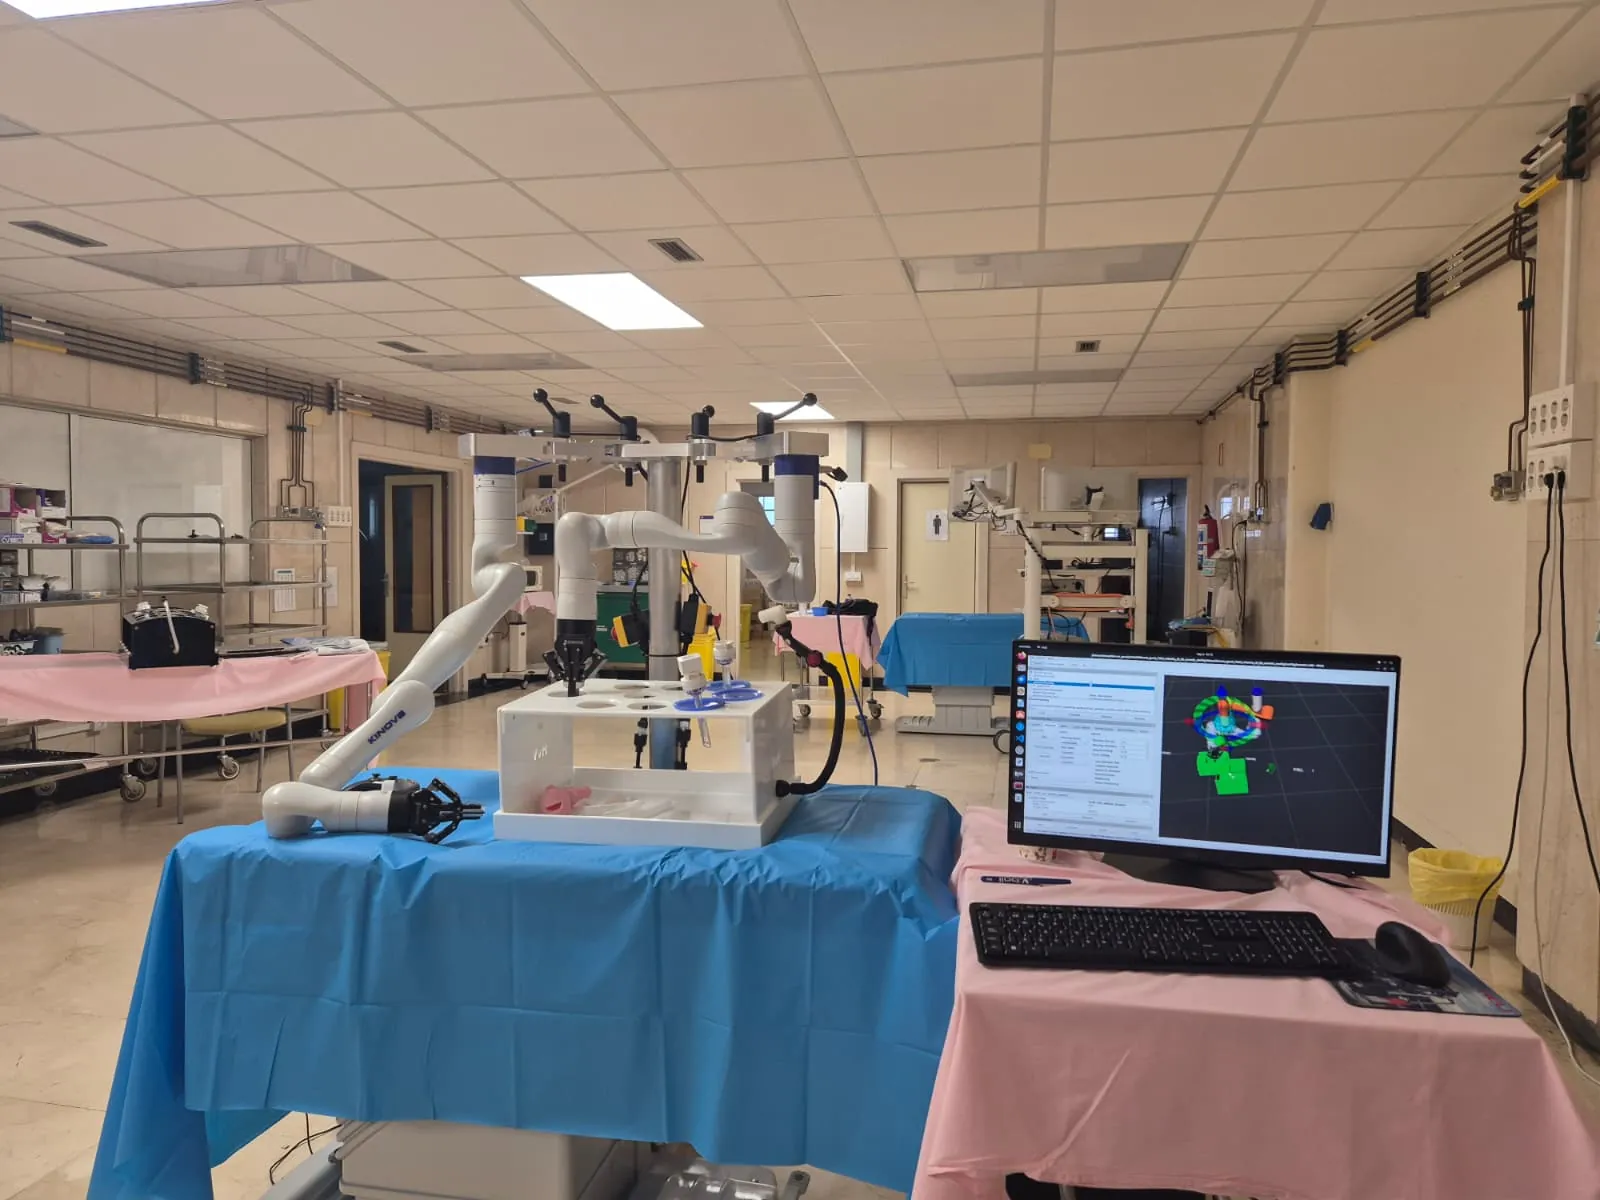
Robô cirúrgico laparoscópico autônomo
Uma plataforma com dois braços robóticos que sutura, corta e mede de forma autônoma em cirurgia minimamente invasiva, sempre sob supervisão do cirurgião.
Ler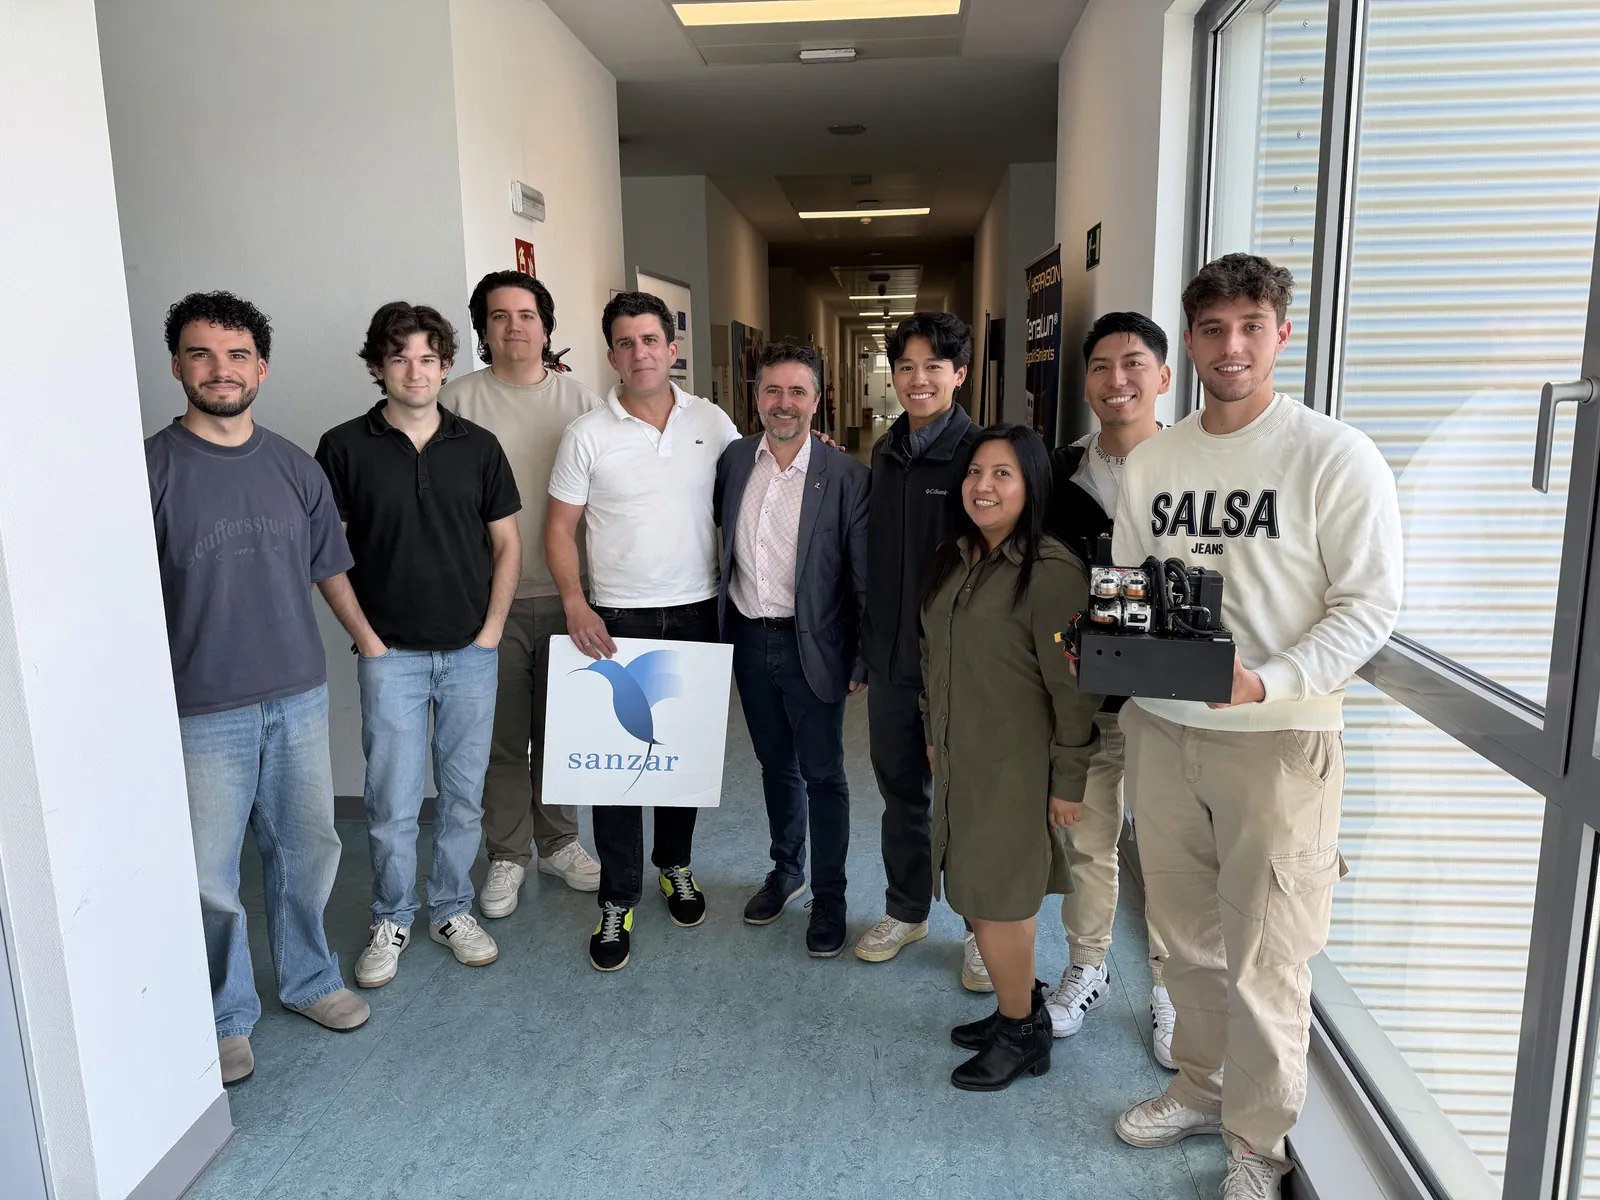
Sanzar Group conclui com sucesso sua incubação no ESA BIC Madrid
A Final Review de abril de 2026 encerrou dois anos no ESA BIC Madrid, nos quais a Sanzar Group levou seu ADCS patenteado do TRL2 ao TRL6.
LerPeça a ficha técnica
Interfaces, sensores, modos e desempenho completo. Conte qual é a missão e a plataforma, e enviamos a ficha com uma primeira avaliação.