ADCS · Upstream
Control de actitud que escala con tu satélite
Cuatro VSCMG en una configuración lineal patentada, gobernados por nuestro propio software de determinación y control de actitud.
Configuración
Configuración lineal patentada
Dos VSCMG tumbados, orientados en una dirección, y otros dos encima en perpendicular: los cuatro llenan un volumen cúbico, sin espacios vacíos. Cada uno mueve un cardán y una rueda de velocidad variable: 8 motores y 8 grados de libertad que el software reparte para dar el par que pide la misión. Sea el satélite grande o pequeño, la configuración escala y mantiene las mismas ventajas.
VSCMG: giróscopo de control de momento de velocidad variable. A diferencia de un CMG clásico, la rueda también cambia de velocidad.
- Todo el volumen útilLos cuatro módulos llenan el cubo sin huecos: más par en el mismo espacio.
- Sigue apuntando si falla una unidadCon ocho grados de libertad sobran actuadores para cubrir una avería.
- Menos singularidadesLa rueda de velocidad variable da un grado de libertad más para salir de ellas sin perder el control.
Cómo funciona
Un lazo cerrado, todo nuestro
La consigna entra, nuestro software calcula la velocidad de cada cardán y de cada rueda, y los sensores cierran el lazo.
Orientación a mantener o punto de la Tierra a seguir
Actitud y velocidad estimadas a partir de los sensores
→ actitud y velocidadPar necesario para llegar al objetivo
→ parVelocidad de cada cardán y de cada rueda, evitando singularidades
→ 8 consignas de motorConfiguración lineal patentada
Gira y mantiene la actitud
- DetumblingFrena el giro del satélite tras separarse del lanzador.Sin resolverResuelto
- ApuntamientoAl sol, al nadir o a un punto de la Tierra, con cambio entre modos sin saltos.Sin resolverResuelto
- SingularidadesEl guiado las detecta con antelación y las evita o las atraviesa sin perder el control.Sin resolverResuelto
- SaturaciónVigila el momento acumulado y lo descarga antes de llegar al límite.Sin resolverResuelto
- Modo seguroAnte un fallo, lleva el satélite a una actitud estable y espera órdenes de tierra.Sin resolverResuelto
Validación
Del banco a la órbita
- 2026Probado en cojinete de aireLazo completo validado en banco, con el hardware real.Hecho
- 2027Primer modelo de vueloIntegración y ensayos de calificación.Previsto
- 2028LanzamientoPrimera demostración en órbita.Previsto
Blog
Notas de ingeniería
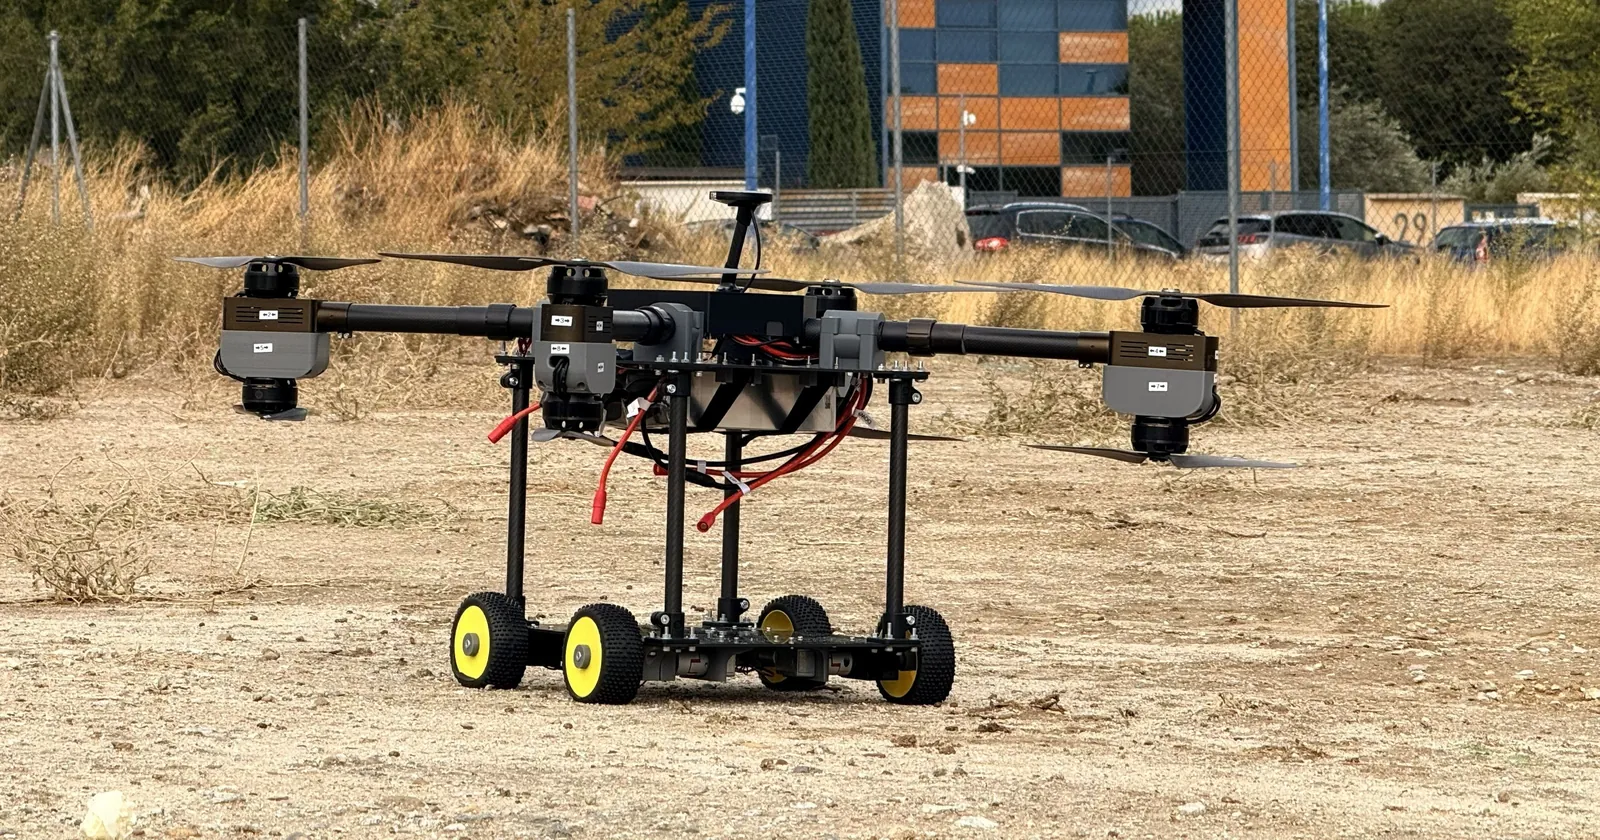
Logistic Flying Car: el vehículo que vuela y rueda para la última milla
Nuestro prototipo de reparto vuela entre destinos y pasa a rodar de forma autónoma donde no se puede volar. Más de 23 km con una carga.
Leer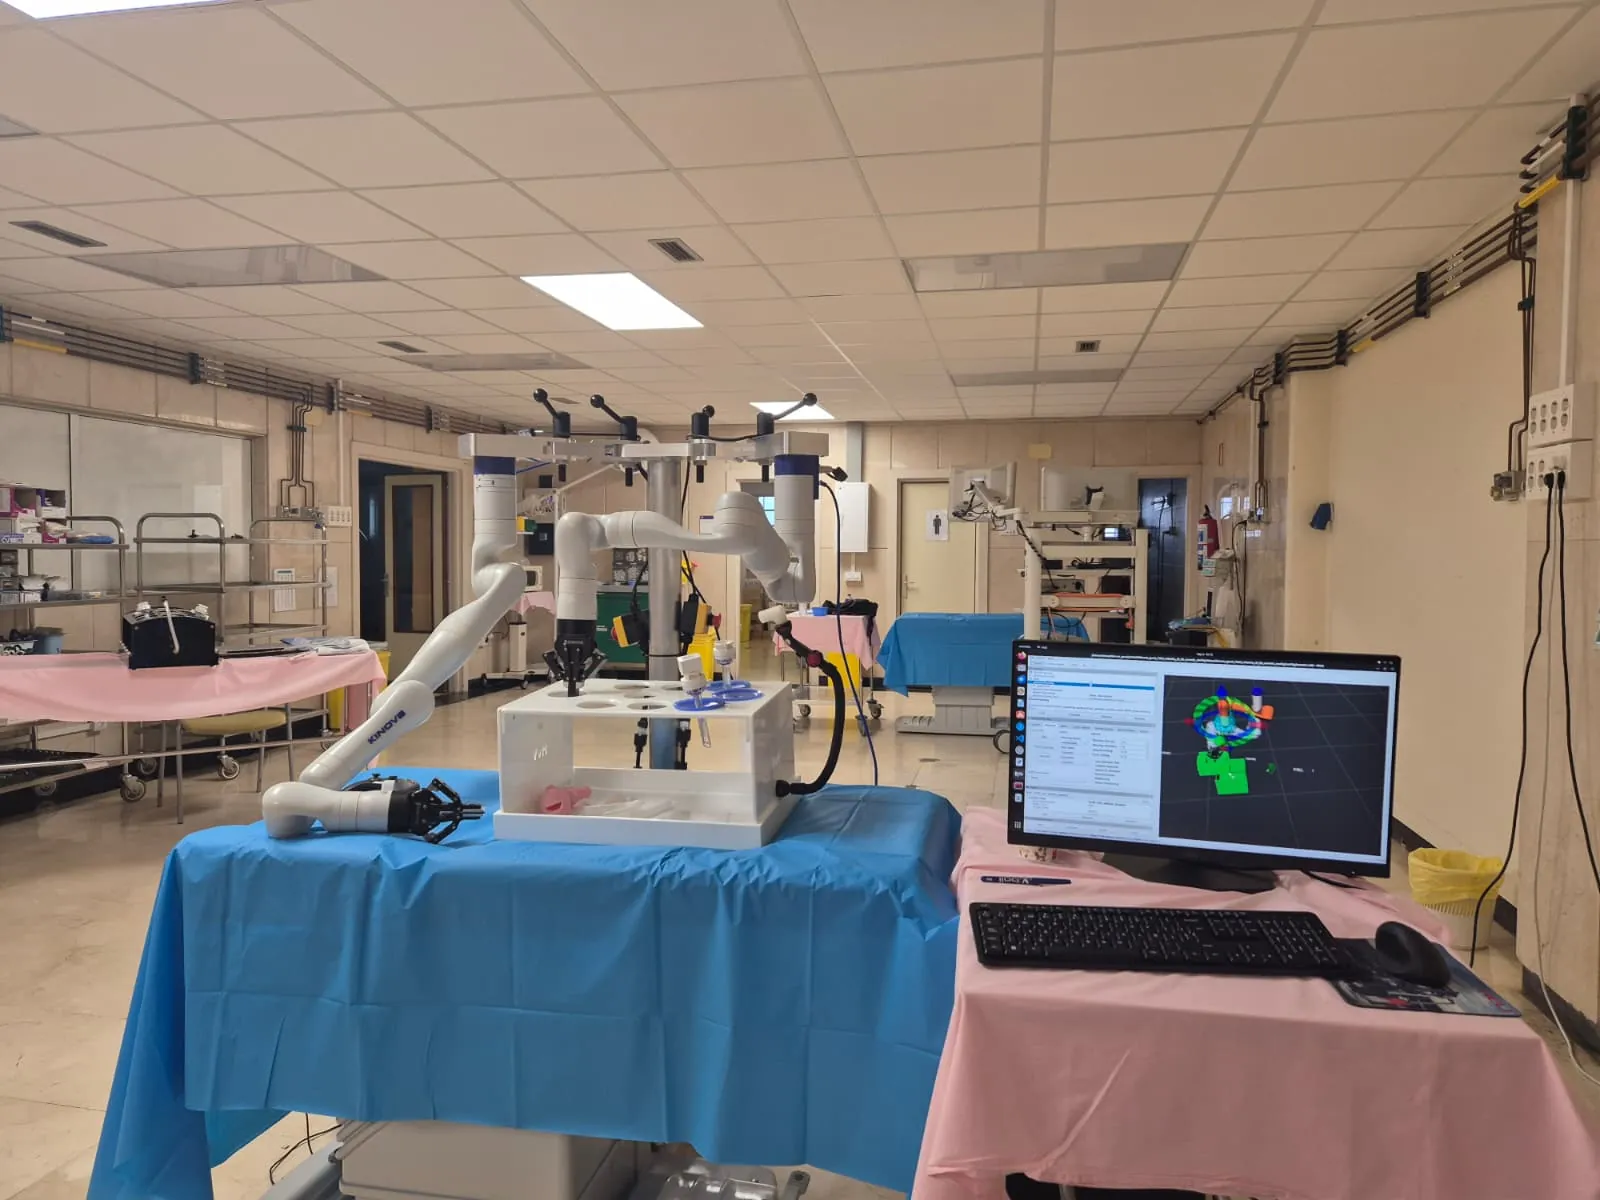
Robot quirúrgico laparoscópico autónomo
Una plataforma de dos brazos robóticos que sutura, corta y mide de forma autónoma en cirugía mínimamente invasiva, siempre bajo la supervisión del cirujano.
Leer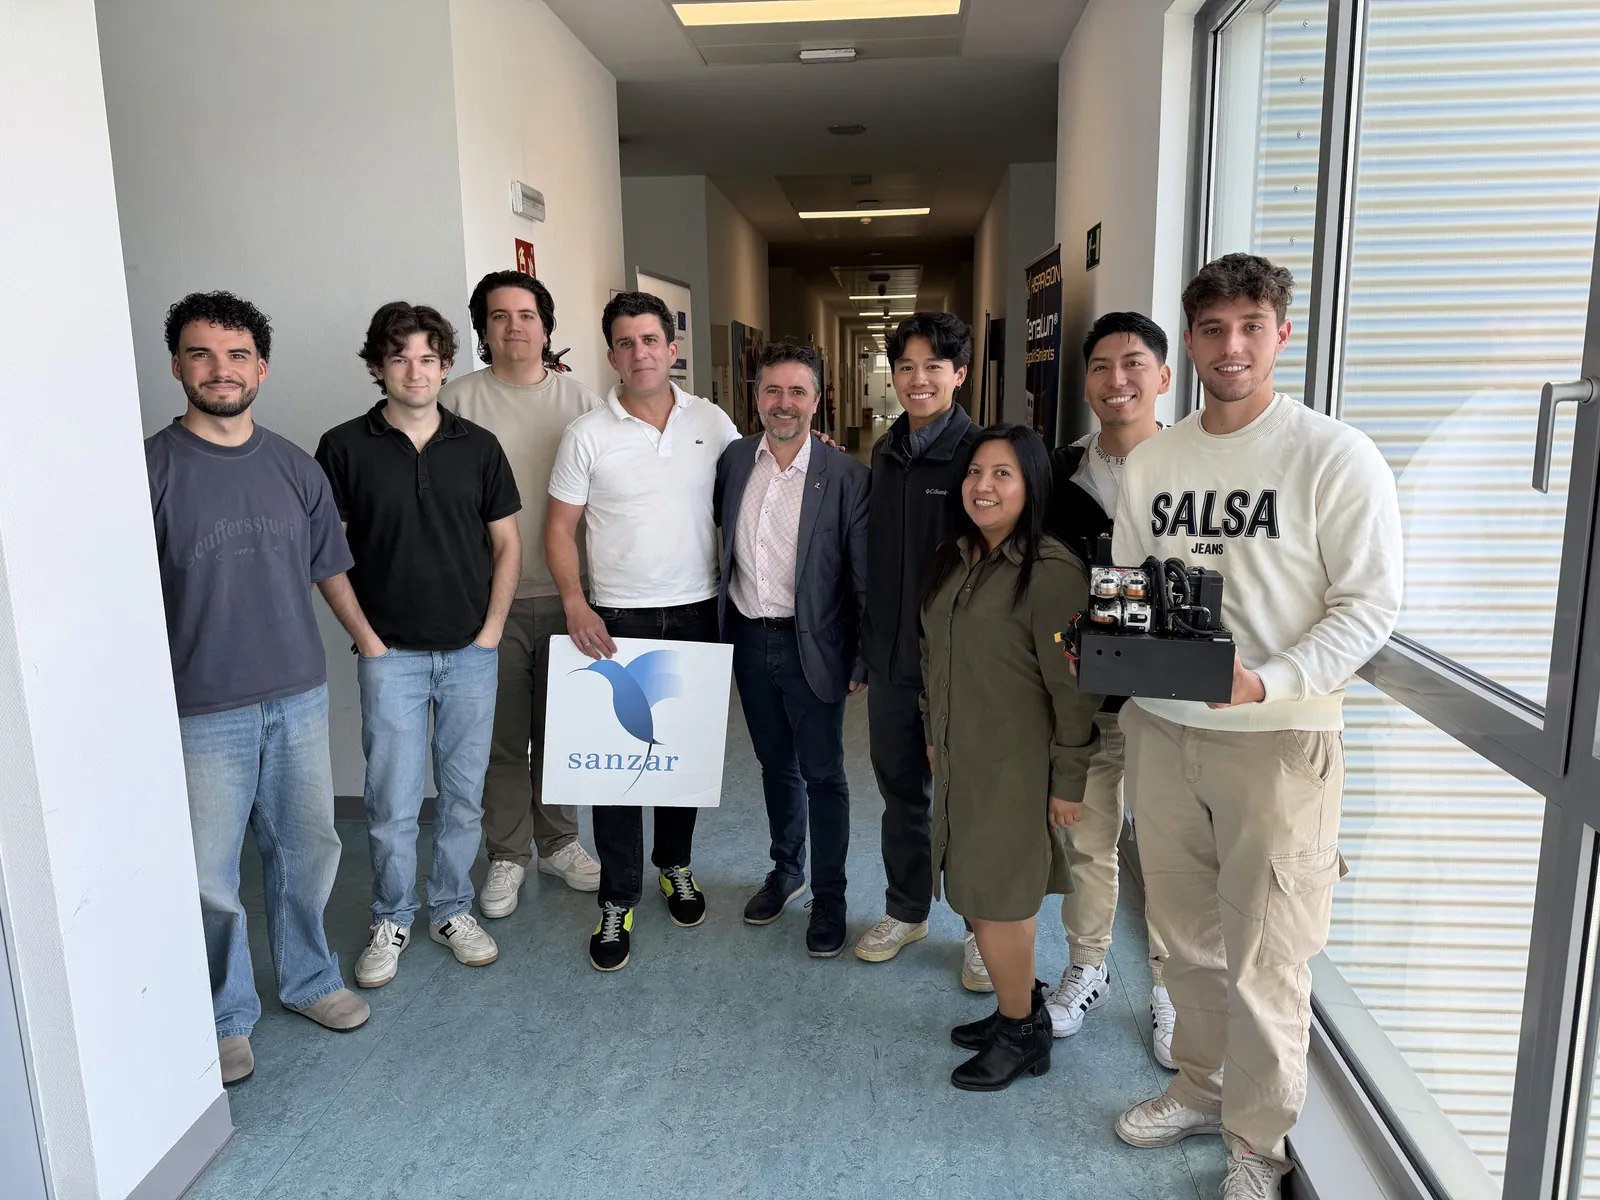
Sanzar Group completa con éxito su incubación en ESA BIC Madrid
La Final Review de abril de 2026 cerró dos años en ESA BIC Madrid, en los que Sanzar Group llevó su ADCS patentado de TRL2 a TRL6.
LeerPide la ficha técnica
Interfaces, sensores, modos y prestaciones completas. Dinos la misión y la plataforma y te la enviamos con una primera valoración.